로봇사상 작업에서 컴플라이언스(compliance)는 필수 입니다 !
로봇은 일정하지만 변화에는 약하다.
공작물의 치수·위치·버(bur) 크기가 매번 달라지는 디버링에서 로봇작업을 성공하려면,
그 변화를 흡수할 “힘 제어(컴플라이언스)” 수단이 필요합니다.
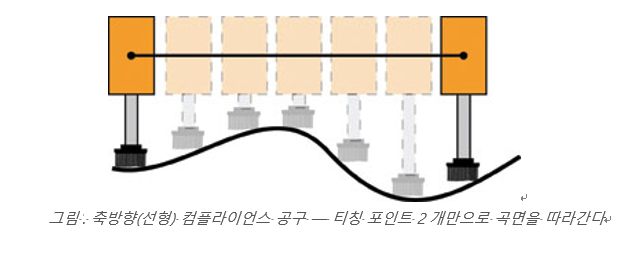
컴플라이언스는 스프링, 혹은 공압으로 달라지는 변화를 스스로 따라 갈수 있도록 하는 것입니다.
컴플라이언스(변위여유)가 있으면, 로봇의 티칭점이 줄어들어 로봇티칭도 쉬워 지고,
로봇 부하, 충격이 감소하여 협동 로봇으로도 디버링이 가능해집니다.